人形机器人关节多维高频运动致织物扭曲堆叠摩擦热。方振®仿生肌理方案:3D飞织分区密度弹力+中空导流层藏线散热+超细旦尼龙氨纶混纺+预应力热定型,回复率按FZ/T 70006体系评估(按实测管理),图纸全程保密。
人形机器人关节织物:仿生多维拉伸抗疲劳工程
人形机器人 · 仿生关节 · 飞织面料
人形机器人在行走和执行复杂任务时,关节部位需要模拟人体皮肤的柔韧性与紧致度。研发端的核心挑战在于:人形机器人关节运动频率极高且轨迹多维化,普通防护布料在多轴联动下会产生严重的扭曲、堆叠并产生摩擦热。研发要求面料需具备:1. 多维拉伸复原能力;2. 较高的抗起毛起球性;3. 能够隐藏内部密集的传感器线路而不影响运动美感。这类机器人关节部位的柔性防护定制,与智能设备与机器人系统防护方案中的其他机器人场景一致,都以实际运动工况为设计起点。
需求挑战
人形机器人关节织物面临三重问题:
多维扭曲:多轴联动导致织物严重扭曲、堆叠并产生摩擦热。同类关节部位的弯折疲劳失效机理可参见机器人关节软连接在低温环境下的材料变脆失效分析。
起毛起球:高频运动考验织物抗起毛起球性。
线束隐藏:需隐藏内部传感器线路且不影响运动美感。
方案设计
方振® 方案工程师借鉴运动工程学,开发"仿生肌理"防护方案:
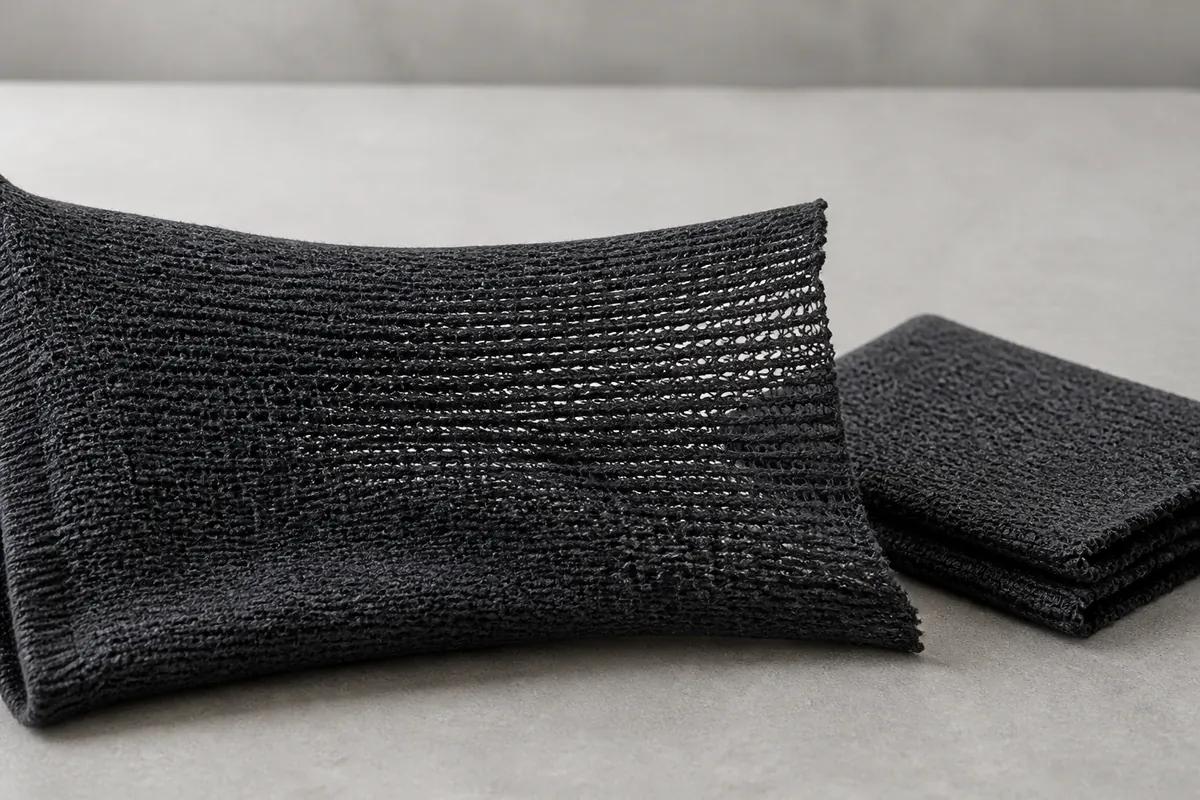
三维立体飞织工艺:采用电脑控制的 3D 飞织技术,在不同部位织造出不同的密度与弹力系数——关节核心区高弹,支撑区高强。
中空导流层:织物内部设计微细的中空通道,既作为传感器线束的隐形通道,又能在运动中形成微型风道帮助内部关节电机散热。
超细旦高强纤维:选用超细旦尼龙与氨纶弹性纤维混纺,提供如同"第二层皮肤"的贴合感,耐磨转数按实测值管理。
预应力定型:通过 3D 建模获得机器人在中性位(Neutral Position)的应力分布,对面料进行预应力热定型,使面料在任何动作下保持平整、不易产生死褶。
技术参数
以下为方振® 人形机器人关节织物的常规设计基准,具体指标按项目工况实测确认;同类设备的选型口径可对照工业与医疗设备防护选型白皮书。
| 项目 | 设计基准 |
| 回复率 | 拉伸后的回复率按目标要求配置(可按 FZ/T 70006 等体系评估,按实测值管理)。 |
| 耐磨性 | 按目标摩擦试验次数验证起球与断经情况(按实测值管理)。 |
| 重量 | 单位面积克重按轻量化需求配置(按实测值管理)。 |
| 触感 | 冷感处理,有助于电机热交换。 |
交付与验证
方案交付时随附材料物性说明与验证方案,支持客户按实际关节运动工况与负载要求进行验证复核。定制项目全程按保密协议管理,设备图纸与参数不外泄。具体的结构与工艺实现方式可参见防护制品定制说明。
FAQ
Q:3D 飞织面料的防尘效果如何?
A:虽然飞织具有一定透气孔隙,但方案通过内层复合高弹防尘膜的方式实现物理屏障。既保持外观的织物美感,又有利于内部精密元器件的洁净。
Q:如何处理人形机器人多维运动导致的材料扭曲?
A:核心在于"非均匀织造"。方案在扭曲力最大的切面增加高模量纤维的排布,利用材料本身的各向异性来抵消扭矩,使面料保持贴服在机械骨架上。
Q:颜色是否可以定制?
A:支持原液着色(Dope Dyed)定制,色彩饱和度较高且耐长期光照(按实测值管理),同时符合人形机器人的工业设计(ID)配色要求。
如需按您的设备型号、使用工况与安装方式评估可行性,可提交设备参数与作业工况,我们按项目条件给出结构建议与验证方案。